维特智能北斗GPS惯性组合导航模块 破解隧道定位难题的车载导航新方案
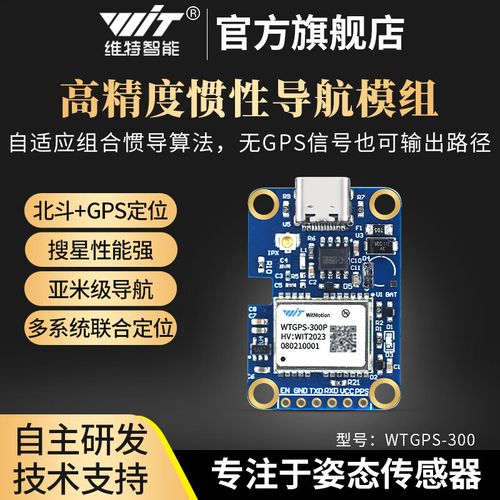
随着智能交通和自动驾驶技术的快速发展,车载导航系统对定位精度的要求日益严苛。在城市峡谷、隧道、地下停车场等卫星信号受遮挡的场景中,传统GPS/北斗定位往往出现漂移甚至失效,成为行车安全与体验的痛点。维特智能推出的北斗GPS惯性组合导航模块WTGPS,通过融合卫星定位与惯性导航技术,为车载隧道定位提供了高可靠性的解决方案。
一、产品概述:维特智能WTGPS组合导航模块
维特智能WTGPS是一款面向车载及工业级应用的高性能组合导航模块。它内置高精度北斗/GPS双模卫星接收芯片,并集成工业级三轴陀螺仪与三轴加速度计,构成完整的惯性测量单元(IMU)。模块采用紧耦合算法,将卫星观测数据与惯性数据进行深度融合,不仅在开阔路段输出高精度位置、速度与姿态信息,更能在卫星信号完全丢失时,依靠惯性导航系统持续推算车辆位置,实现隧道内连续定位。
二、技术原理:卫星+惯性互补,突破隧道盲区
卫星定位在信号良好时提供绝对位置基准,但易受遮挡干扰;惯性导航通过测量运动加速度与角速度推算相对位移,短期精度高且不依赖外部信号,但误差随时间累积。维特智能组合导航模块通过卡尔曼滤波将两者有机结合:当卫星信号可用时,卫星数据持续校准惯性器件的零偏与漂移;当车辆驶入隧道,卫星失锁,模块自动切换至纯惯导模式,利用此前校准后的IMU数据推算车辆轨迹。WTGPS模块在失锁后60秒内仍可保持车道级定位精度,完全覆盖典型隧道通行时长。
三、核心优势:车载隧道定位的实际价值
- 无缝连续定位:在隧道、高架桥下、城市高楼密集区等场景,WTGPS模块输出平滑无跳变的轨迹,避免导航界面出现“位置漂移”或“车辆跳线”,提升驾驶安全性。
- 高精度动态性能:支持RTK差分定位,开阔路段定位精度可达厘米级;惯导模式下精度优于1%行驶距离,结合车辆里程计信息可进一步优化。
- 车规级可靠性:模块设计考虑车载振动、温度变化与电磁干扰环境,具备良好的环境适应性,满足长期稳定运行需求。
- 灵活集成:提供标准串口输出与NMEA/自定义协议,方便与车载导航终端、T-Box、记录仪或自动驾驶控制器对接,缩短开发周期。
四、应用场景:从车载导航到车队管理
WTGPS组合导航模块适用于乘用车与商用车前装导航、后装智能车机、网约车/出租车调度终端、物流车队监控以及矿山、港口等封闭区域车辆调度。在隧道场景下,模块可确保导航地图车辆图标始终贴合实际路段,辅助驾驶员提前变道或驶出隧道后快速恢复RTK固定解,化解“出隧道瞬间定位偏差”的典型难题。
五、
维特智能北斗GPS惯性组合导航模块WTGPS,以卫星与惯性的深度融合弥补了传统定位的盲区,尤其在隧道等卫星失效场景中表现出优于纯卫星定位的连续性与可靠性。对于追求高精度、高稳定性的车载导航应用而言,选择组合导航模块不仅是技术升级,更是提升行车安全与用户体验的关键一步。随着智能驾驶向L2+及以上演进,组合导航将成为车辆定位系统的标准配置。
如若转载,请注明出处:http://www.jxstary.com/product/52.html
更新时间:2026-11-13 10:34:42